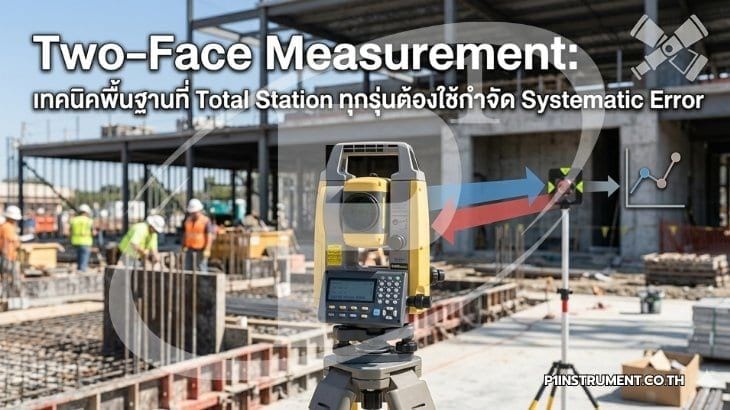
Two-Face Measurement: เทคนิคพื้นฐานที่ Total Station ทุกรุ่นต้องใช้กำจัด Systematic Error
อัปเดตล่าสุด: 2026-05-26 · 335 ผู้เข้าชม
ทำไม Two-Face Measurement ถึงเป็นหัวใจของงานวัดมุม
Total Station ทุกเครื่องมีความคลาดเคลื่อนเชิงระบบ (Systematic Error) ที่ฝังอยู่ในกลไกการประกอบทางออปติก-เมคานิกส์ ไม่ว่าจะเป็น Horizontal Collimation Error, Vertical Index Error หรือ Trunnion Axis Tilt แม้แต่กล้องระดับ High-End ที่ผ่านการสอบเทียบจากโรงงานก็ยังมีค่าเหล่านี้หลงเหลือในระดับ 2"–10" มาตรฐาน ISO 17123-3:2001 สำหรับ Theodolite และ ISO 17123-5:2018 สำหรับ Total Station กำหนดให้ผู้ปฏิบัติงานทดสอบค่าเหล่านี้เป็นระยะ และระบุชัดเจนว่าวิธี Two-Face Measurement (อ่านมุมทั้งสองหน้ากล้อง) คือกลไกพื้นฐานในการหักล้างความคลาดเคลื่อนเหล่านี้ออกจากผลลัพธ์โดยอัตโนมัติ ตำรา Schofield & Breach Engineering Surveying (6th ed.) เน้นย้ำว่า การข้ามขั้นตอนนี้ในงานเชิงวิศวกรรมจะทำให้ข้อมูลสูญเสียความน่าเชื่อถือทันที
1. หลักการทางคณิตศาสตร์ของ Two-Face Measurement
คำอธิบายเชิงทฤษฎี: เมื่อเล็งเป้าหมายเดียวกันด้วยกล้องในตำแหน่ง Face Left (FL หรือ Face I) และ Face Right (FR หรือ Face II) ค่าความคลาดเคลื่อนของ Collimation จะมีเครื่องหมายตรงข้าม ทำให้เมื่อนำมาเฉลี่ยกัน Systematic Error จะถูกหักล้างออกไปในเชิงคณิตศาสตร์
สมการพื้นฐาน:
Horizontal Angle (Mean) = [ HCRFL + ( HCRFR ± 180° ) ] / 2
โดย HCRFL คือค่ามุมราบจากหน้ากล้องซ้าย, HCRFR คือค่ามุมราบจากหน้ากล้องขวา (ปรับด้วย ±180° ก่อนเฉลี่ย) ค่าที่ได้จะปราศจาก Collimation Error และ Trunnion Axis Error
สำหรับมุมดิ่ง (Vertical Angle):
Vertical Index Error (i) = [ VCRFL + VCRFR − 360° ] / 2
หากค่า i เกินเกณฑ์ผู้ผลิตกำหนด ต้องส่งกล้องสอบเทียบในห้องปฏิบัติการ
ข้อควรระวัง: สูตรนี้ใช้ได้สมบูรณ์ก็ต่อเมื่อกล้องเล็งจุดเดียวกันทั้งสองหน้าโดยปริซึมหรือเป้าไม่ขยับ การสั่นจาก Tripod หรือพื้นที่นิ่มจะทำให้ผลเฉลี่ยคลาดเคลื่อน
2. ความคลาดเคลื่อนที่ Two-Face Measurement หักล้างได้
เทคนิคนี้สามารถกำจัด Systematic Error หลัก 3 ประเภทออกจากค่าวัด:
(ก) Horizontal Collimation Error (c): เกิดจากแนวเล็ง (Line of Sight) ไม่ตั้งฉากกับแกนแนวนอน (Horizontal Axis) ค่าทั่วไปในเครื่องชั้นงานก่อสร้าง: 5"–20" ในเครื่อง Precise: ≤2"
(ข) Trunnion Axis Tilt (i): แกนแนวนอนไม่ตั้งฉากกับแกนตั้ง (Vertical Axis) ค่าทั่วไป: 5"–15" ผลกระทบจะเพิ่มขึ้นตามมุมเงย/ก้มของกล้อง
(ค) Vertical Index Error (iv): ความคลาดเคลื่อนของจุดศูนย์มุมดิ่ง ทั่วไป: ±5"–±10" ในเครื่องงานปกติ
ข้อจำกัด: Two-Face Measurement ไม่สามารถ หักล้าง Random Error (การสั่น, การมองพลาด) และ Centering Error (การตั้งศูนย์ไม่ตรงหมุด) ดังนั้นการตั้งกล้องและการเล็งเป้ายังคงเป็นทักษะสำคัญที่ต้องฝึกฝน
3. ขั้นตอนการปฏิบัติในภาคสนาม (Field Procedure)
วิธีปฏิบัติแบบ Direction Method ที่ใช้กันแพร่หลายในงาน Traverse:
- ตั้งกล้องและทำการ Level อย่างละเอียด ตรวจสอบ Centering ให้ ≤ 1 mm จากหมุด
- หน้า Face Left: เล็งเป้า Backsight (BS) บันทึก HCRFL,BS และ VCRFL,BS
- หมุนกล้องตามเข็มนาฬิกาไปที่ Foresight (FS) บันทึก HCRFL,FS และ VCRFL,FS
- กลับกล้อง (Plunge) เปลี่ยนเป็นหน้า Face Right แล้วเล็ง FS ก่อน บันทึก HCRFR,FS, VCRFR,FS
- หมุนกลับไปเล็ง BS บันทึก HCRFR,BS, VCRFR,BS
- คำนวณค่าเฉลี่ยตามสมการในข้อ 1
เกณฑ์ยอมรับ (Tolerance) ตาม ISO 17123-3:
- ส่วนต่าง 2C (FL−FR ของมุมราบ) ต้องคงที่ภายในชุดการวัด: ผันแปรไม่เกิน ±10" สำหรับเครื่อง 2"-Class, ±20" สำหรับเครื่อง 5"-Class
- ผลรวม VCRFL + VCRFR ต้องใกล้ 360° ภายใน ±2 เท่าของ Standard Deviation ที่ผู้ผลิตประกาศ
ข้อควรระวัง: หากค่า 2C เปลี่ยนแปลงเกินเกณฑ์ระหว่างวัน อาจเกิดจากอุณหภูมิที่กล้องโดนแดดด้านเดียว ทำให้โครงกล้องบิดตัว ควรใช้ร่มหรือฉากบังแดดในงานที่ต้องการความแม่นยำสูง
4. กรณีที่ Two-Face Measurement สำคัญที่สุด
แม้ Two-Face Measurement จะใช้เวลาเพิ่มขึ้นเท่าตัว แต่ในงานต่อไปนี้ ถือเป็นข้อกำหนดที่ละเว้นไม่ได้:
- Traverse Closed Loop ทุกระดับ Class: เพื่อให้ค่า Angular Misclosure อยู่ในเกณฑ์ ±10"√N ถึง ±30"√N (N = จำนวน Station) ตาม FGCS Standards
- งาน Stake Out ที่ระยะเกิน 100 ม.: เพราะ Collimation Error 5" ที่ระยะ 200 ม. ทำให้พิกัดคลาดเคลื่อนได้ ~5 mm
- งาน Monitoring โครงสร้าง: ที่ต้องการ Repeatability ระดับ sub-cm
- งานวัดมุมดิ่งสำหรับ Trigonometric Heighting: เนื่องจาก Vertical Index Error ส่งผลโดยตรงต่อค่าระดับ
ข้อยกเว้น: งาน Topographic Survey ที่ต้องการความเร็วและความละเอียดในระดับ ±1–2 cm สามารถใช้ Face Left อย่างเดียวได้ แต่ต้องสอบเทียบ Collimation Error ของกล้องไว้ล่วงหน้าและบันทึกในสมุดสนาม