Two-Face Measurement หลักการ ทฤษฎี และสูตรคำนวณสำหรับงาน Total Station
อัปเดตล่าสุด: 2026-05-26 · 364 ผู้เข้าชม
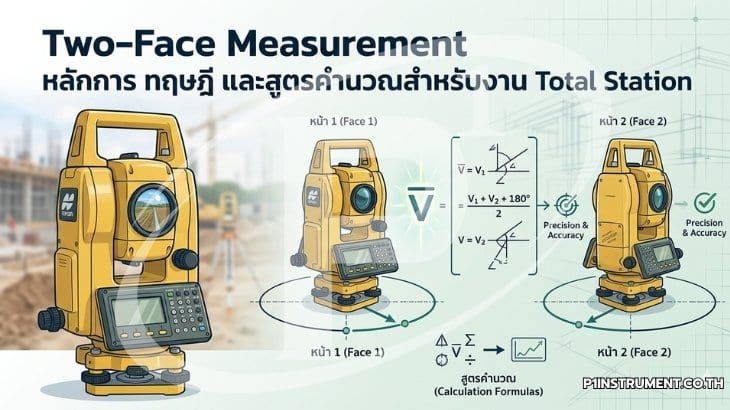
การวัดมุมด้วยกล้องประมวลผลรวม (Total Station) ให้ได้ความถูกต้องสูงในระดับงานควบคุม (Control Survey) จำเป็นต้องใช้เทคนิคการวัดสองหน้ากล้อง หรือ Two-Face Measurement ซึ่งเป็นกระบวนการพื้นฐานที่ระบุไว้ในข้อกำหนดของ ISO 17123-3 สำหรับการทดสอบ Theodolite และ Total Station เทคนิคนี้ช่วยขจัดความคลาดเคลื่อนเชิงระบบ (Systematic Error) ที่มาจากตัวกล้องได้อย่างมีประสิทธิภาพ และเป็นวิธีที่ Federal Geodetic Control Subcommittee (FGCS) แนะนำสำหรับงานหมุดควบคุมระดับ Second-Order ขึ้นไป
1. หลักการของ Two-Face Measurement
การวัดสองหน้ากล้องคือการอ่านค่ามุมราบ (Horizontal Angle) และมุมดิ่ง (Vertical Angle) ของจุดเป้าหมายเดียวกันใน Face Left (FL) หรือ Direct และ Face Right (FR) หรือ Reverse โดยการ Plunge กล้องและหมุน Alidade 180 องศา หลักการสำคัญคือความคลาดเคลื่อนเชิงระบบในแต่ละหน้ากล้องจะมีเครื่องหมายตรงข้ามกัน เมื่อนำค่ามาเฉลี่ยจึงตัดผลของ Collimation Error, Trunnion Axis Tilt และ Vertical Index Error ออกไปได้
สูตรคำนวณค่ามุมเฉลี่ย (Mean Angle):
Hmean = [HFL + (HFR ± 180°)] / 2
Vmean = [VFL + (360° − VFR)] / 2
ค่าผลต่างระหว่างสองหน้ากล้องเรียกว่า 2C-Value โดย 2C = HFL − (HFR ± 180°) ซึ่งใช้เป็นตัวบ่งชี้คุณภาพการเล็ง (Pointing) และสภาพการปรับแก้ของกล้อง
Tolerance: สำหรับ Total Station ความแม่นยำ 2″ ค่า 2C ระหว่างชุดวัดควรอยู่ในช่วง ±6″ ถึง ±12″ ตามข้อกำหนดของ ISO 17123-3 ส่วนกล้อง 5″ ยอมรับได้ในช่วง ±15″ ถึง ±20″
ข้อควรระวัง: หากค่า 2C เกินเกณฑ์อย่างต่อเนื่อง อาจไม่ได้เกิดจากผู้ใช้งานเล็ง (Pointing) ผิด แต่เกิดจากแกนหมุนแนวราบหรือแนวเล็งของกล้องเอง ควรนำกล้องเข้าตรวจสอบที่ห้องปฏิบัติการสอบเทียบ
2. ทฤษฎีความคลาดเคลื่อนแนวเล็ง (Collimation Error)
ความคลาดเคลื่อนแนวเล็ง (Horizontal Collimation Error: c) คือมุมที่แนวเล็งไม่ตั้งฉากกับแกนหมุนแนวนอนของกล้อง เมื่อเล็งเป้าที่มุมสูง α ค่าผลต่อมุมราบที่อ่านได้คือ:
Δhc = c / cos(α)
จากสูตรพบว่าหากเล็งเป้าที่มุมเงย 60° ผลของ Collimation Error จะถูกขยายขึ้นเป็นสองเท่า เป็นเหตุผลทางคณิตศาสตร์ว่าเหตุใดงานวัดที่มีมุมเงยสูงจึงจำเป็นต้องวัดสองหน้ากล้องเสมอ
Tolerance: ผู้ผลิตหลักอย่าง Leica, Topcon, Sokkia และ Nikon กำหนดให้ค่า c หลังการสอบเทียบไม่เกิน ±5″ สำหรับกล้อง 2″ และไม่เกิน ±10″ สำหรับกล้อง 5″ ขณะที่ South และ Sanding ระบุค่าใกล้เคียงกัน
ข้อควรระวัง: หลายคนเข้าใจผิดว่ากล้องที่ผ่านการ Calibrate ในโรงงานจะไม่มี Collimation Error การขนส่ง การเปลี่ยนแปลงอุณหภูมิ และการกระแทกเพียงครั้งเดียวสามารถทำให้ค่านี้เปลี่ยนแปลงได้อย่างมีนัยสำคัญ
3. Vertical Index Error และการชดเชย
Vertical Index Error (i) คือค่าออฟเซ็ตของจุดศูนย์ศูนย์ของวงกลมแนวดิ่งจากแนวดิ่งจริง โดยทั่วไป Total Station สมัยใหม่อ่านมุมดิ่งโดยใช้ Zenith Distance (Z) ค่าผลรวมของมุมดิ่ง FL และ FR ที่เล็งจุดเดียวกันควรเป็น 360° พอดี ความเบี่ยงเบนนี้คือ:
i = (VFL + VFR − 360°) / 2
Tolerance: ตามมาตรฐาน ISO 17123-3 กล้อง 2″ ควรมี i ไม่เกิน ±10″ ส่วนกล้อง 5″ ไม่เกิน ±20″ ผู้ผลิตเช่น Leica TS รุ่น Performance Class และ Topcon GT Series อนุญาตให้ผู้ใช้ปรับแก้ผ่านเมนู Calibration ในเครื่องได้โดยตรง
วิธีปฏิบัติ: เล็งเป้าที่มุมเงยประมาณ ±10° ถึง ±30° บันทึกค่า VFL และ VFR ของจุดเดียวกัน ทำซ้ำอย่างน้อย 3 ชุด แล้วเฉลี่ย i ก่อนป้อนเข้าเครื่องหรือใช้ปรับแก้ในขั้นการประมวลผล
4. การประมาณค่าความเชื่อมั่นด้วยชุดวัดหลายชุด
สำหรับงานความแม่นยำสูง ควรวัดหลายชุด (Set) แล้วประเมินความแปรปรวนของค่ามุมเฉลี่ย โดยใช้สูตร Standard Deviation ของชุดวัด n ชุด:
σ = √[Σ(Hi − H̄)² / (n − 1)]
Tolerance: ตามแนวทางของ USACE EM 1110-1-1005 งาน Third-Order ใช้ 2 ชุด งาน Second-Order ใช้ 4–8 ชุด ส่วน First-Order/Geodetic Control ใช้ 12–16 ชุดขึ้นไป
ข้อควรระวัง: ค่าที่อ่านได้ในแต่ละชุดต้องสุ่มจัด Reading จากจุดเริ่มต้นวงกลม (Initial Circle) ที่แตกต่างกัน เพื่อกระจาย Graduation Error ของวงกลมแนวราบ
5. ลำดับการอ่านและการบันทึกในภาคสนาม
ลำดับมาตรฐานตามแนวทาง FIG (International Federation of Surveyors) คือ FL → Backsight → Foresight → Plunge → FR → Foresight → Backsight การจัดลำดับแบบ Palindrome นี้ช่วยลด Drift ที่เกิดจากการเปลี่ยนแปลงอุณหภูมิและการทรุดตัวของขาตั้งกล้องระหว่างชุดวัด
Tolerance: เวลาที่ใช้ต่อชุดวัดไม่ควรเกิน 5 นาที สำหรับงานที่ใช้ Robotic Total Station สามารถลดได้เหลือ 1–2 นาที
ข้อควรระวัง: หลีกเลี่ยงการเปลี่ยนผู้ส่องกล้องกลางชุด เพราะจะทำให้ Personal Equation ของผู้สังเกตการณ์เข้ามาเป็น Systematic Error ที่ตัดออกได้ยาก