Closed Loop Traverse ฉบับมืออาชีพ: คู่มือ Step-by-Step ด้วย Total Station
อัปเดตล่าสุด: 2026-05-26 · 581 ผู้เข้าชม
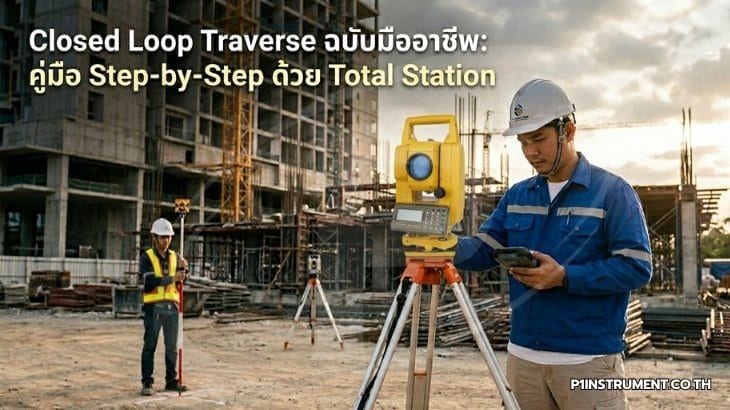
งานวงรอบปิด (Closed Loop Traverse) เป็นวิธีพื้นฐานของการสร้างโครงข่ายควบคุมแนวราบ (Horizontal Control Network) ที่ผู้รับเหมาสร้างบ้านและช่างสำรวจรังวัดต้องใช้งานบ่อยที่สุด ไม่ว่าจะเป็นการวางผังหมุดควบคุมหน้าโครงการ การถ่ายค่าพิกัดเข้าสู่อาคาร หรือการตรวจสอบงาน As-Built เพราะวงรอบปิดสามารถ "ตรวจสอบตัวเอง (Self-Checking)" ได้ผ่านการคำนวณค่า Misclosure ทั้งเชิงมุมและเชิงเส้น มาตรฐาน ISO 17123-3 สำหรับการประเมินความแม่นยำของกล้อง Total Station และข้อกำหนดของ FGCS (Federal Geodetic Control Subcommittee) ระบุชัดเจนว่าโครงข่ายควบคุมที่ใช้ในงานวิศวกรรมต้องผ่านการตรวจสอบ Closure ก่อนนำไปใช้งานจริงเสมอ บทความนี้จึงรวบรวมขั้นตอนเชิงปฏิบัติ พร้อมเกณฑ์ Tolerance ที่อ้างอิงได้จากผู้ผลิตชั้นนำอย่าง Leica, Topcon, Sokkia, Nikon, South และ Sanding
- การวางแผนรูปวงรอบและการกำหนดหมุดควบคุม (Network Planning)
- ทฤษฎี: รูปวงรอบที่ดีควรเป็นรูปหลายเหลี่ยมที่ "ใกล้เคียงรูปทรงปกติ (Well-Conditioned Figure)" มุมภายในระหว่าง 30°-150° เพื่อหลีกเลี่ยงเรขาคณิตที่อ่อนแอ (Weak Geometry) ระยะระหว่างหมุดควรอยู่ในช่วงที่ EDM ของ Total Station ทำงานได้แม่นยำที่สุด ตามที่ผู้ผลิตประกาศ Spec ความแม่นยำ EDM โดยทั่วไปอยู่ในช่วง (1-2 มม. + 1-2 ppm) สำหรับรุ่น 1"-2" และ (2-3 มม. + 2 ppm) สำหรับรุ่น 5"
วิธีปฏิบัติ: ออกแบบหมุดอย่างน้อย 4-6 จุดให้กระจายครอบคลุมพื้นที่ทำงาน หลีกเลี่ยงการตั้งหมุดใต้ต้นไม้ใหญ่ ใกล้แหล่งสะท้อนความร้อน หรือบริเวณดินอ่อน ใช้หมุดเหล็กฝังคอนกรีตหรือหมุดทองเหลืองสำหรับโครงการระยะยาว
Tolerance: ความยาวด้านสั้นที่สุดต่อด้านยาวที่สุดในวงรอบไม่ควรต่างกันเกิน 1:3 และระยะระหว่างหมุดไม่ควรสั้นกว่า 30-50 เมตร เพื่อลดผลกระทบของ Centering Error
ข้อควรระวัง: หมุดที่ตั้งใกล้กำแพงหรือผนังสะท้อนคลื่น EDM อาจเกิด Multipath ทำให้ระยะคลาดเคลื่อน ควรเว้นระยะจากผนังอย่างน้อย 1 เมตร
2. การตั้งกล้องและการวัดมุมแบบ Two-Face (Field Procedure)
ทฤษฎี: การวัดมุมราบทุกสถานีต้องทำทั้ง Face Left และ Face Right เพื่อกำจัด Systematic Error เช่น Horizontal Collimation Error และ Trunnion Axis Tilt มุมเฉลี่ยจะคำนวณจาก
α = (αFL + αFR ± 180°) / 2
โดยค่า 2C = αFL − (αFR ± 180°) ต้องไม่เกินเกณฑ์ที่ผู้ผลิตกำหนด
วิธีปฏิบัติ: ตั้งกล้องบนหมุดด้วย Optical/Laser Plummet ปรับ Electronic Bubble ให้อยู่ในช่วง ±10" จากนั้นเล็งหมุด Backsight ด้วยกำลังขยายเต็มที่ บันทึกค่าทั้งสองหน้ากล้องก่อนหมุนไปยังหมุด Foresight วัดระยะอย่างน้อย 3 ครั้งต่อเป้าหมาย แล้วใช้ค่าเฉลี่ย
Tolerance: ผู้ผลิตอย่าง Leica, Topcon และ Sokkia กำหนดค่า 2C ของกล้องระดับงานวิศวกรรมไว้ในช่วง 10"-20" สำหรับกล้องความแม่นยำ 2"-5" หากเกินกว่านี้ต้องส่งสอบเทียบใหม่
ข้อควรระวัง: อย่าลืมตั้งค่า Atmospheric Correction (ppm) และ Prism Constant ให้ตรงกับ Prism ที่ใช้จริง ค่า Prism Constant ผู้ผลิตหลักประกาศในช่วง −30 ถึง 0 มม. ขึ้นอยู่กับยี่ห้อ
3. การคำนวณ Misclosure เชิงมุมและเชิงเส้น (Closure Computation)
ทฤษฎี: สำหรับวงรอบปิดที่มี n สถานี ผลรวมมุมภายในตามทฤษฎี = (n − 2) × 180° ส่วนต่างระหว่างผลรวมมุมที่วัดได้กับค่าทางทฤษฎีคือ Angular Misclosure (Δα) เกณฑ์ยอมรับนิยมใช้
Δα ≤ K × √n
โดย K คือค่าคงที่ตามชั้นความแม่นยำ เช่น 30"√n สำหรับงานวิศวกรรมทั่วไป และ 10"√n สำหรับงานความแม่นยำสูง
วิธีปฏิบัติ: คำนวณ Departure (ΔE) และ Latitude (ΔN) ของแต่ละด้านจาก Azimuth และระยะที่ปรับแล้ว ผลรวม ΣΔE และ ΣΔN ต้องเข้าใกล้ศูนย์ ค่า Linear Misclosure คำนวณจาก
e = √((ΣΔE)² + (ΣΔN)²)
และ Relative Accuracy = e / ΣL
Tolerance: USACE EM 1110-1-1004 กำหนดเกณฑ์ Third-Order Class I ที่ Relative Accuracy 1:10,000 ส่วนงาน Second-Order Class II ที่ 1:20,000 ขึ้นไป สำหรับงานก่อสร้างบ้านทั่วไป 1:5,000-1:10,000 ถือว่ายอมรับได้
ข้อควรระวัง: ตรวจสอบหน่วยและทิศทาง Azimuth ให้ถูกต้องก่อนคำนวณ Departure/Latitude เพราะข้อผิดพลาดในการกรอกเครื่องหมายเป็นสาเหตุของ Misclosure ผิดปกติบ่อยที่สุด
4. การปรับแก้วงรอบด้วย Compass Rule (Adjustment)
ทฤษฎี: Compass Rule (Bowditch's Method) สมมุติว่า Error กระจายตามสัดส่วนของระยะ การปรับแก้ Departure และ Latitude ของด้าน i คำนวณจาก
Correction_E_i = −(L_i / ΣL) × ΣΔE
Correction_N_i = −(L_i / ΣL) × ΣΔN
วิธีปฏิบัติ: หลังกระจาย Angular Misclosure เท่า ๆ กันทุกสถานีแล้ว ให้ปรับแก้ระยะตามสูตรข้างต้น แล้วคำนวณพิกัดสะสมจากหมุดเริ่มต้น
Tolerance: หากพบว่าค่า Correction ของด้านใดด้านหนึ่งใหญ่ผิดปกติเมื่อเทียบกับด้านอื่น (>3 เท่าของค่าเฉลี่ย) ให้ตรวจสอบการวัดด้านนั้นซ้ำก่อนยอมรับการปรับแก้
ข้อควรระวัง: Compass Rule เหมาะกับวงรอบที่มุมและระยะถูกวัดด้วยความแม่นยำใกล้เคียงกัน หากต้องการความเข้มงวดสูงขึ้นควรใช้ Least Squares Adjustment
5. การตรวจสอบและบันทึกผล (Quality Control)
ทฤษฎี: ผลลัพธ์ที่ดีต้องผ่านทั้ง Internal Check (Closure ภายในวงรอบ) และ External Check (Tie-In กับหมุดควบคุมเดิมหรือระบบพิกัดประเทศ) สอดคล้องตามหลัก Redundancy ในมาตรฐาน FIG
วิธีปฏิบัติ: บันทึก Raw Data, Reduced Data และ Adjusted Coordinates พร้อมรายงานค่า Misclosure, Relative Accuracy และ Standard Deviation ของพิกัดในแบบฟอร์มที่ตรวจสอบย้อนกลับได้
Tolerance: เก็บข้อมูลและรายงานในรูปแบบที่สามารถ Trace กลับไปยังกล้องตัวที่ใช้และใบรับรองการสอบเทียบ ตามแนวทาง ISO/IEC 17025
ข้อควรระวัง: อย่าลบไฟล์ Raw จากกล้องก่อนตรวจสอบเสร็จ และสำรองข้อมูลทุกวันทำงาน