Two-Peg Test ฉบับมาตรฐาน: ทฤษฎีและสูตรคำนวณ Collimation Error กล้อง Auto Level
อัปเดตล่าสุด: 2026-05-26 · 335 ผู้เข้าชม
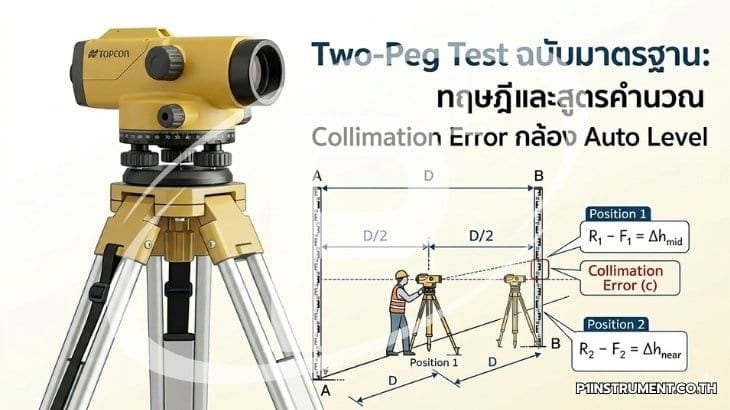
กล้องระดับอัตโนมัติ (Auto Level) ทุกรุ่นต้องผ่านการตรวจสอบ "ความคลาดเคลื่อนแนวเล็ง (Collimation Error)" หรือที่เรียกว่ามุม c ก่อนนำไปใช้งาน เนื่องจากแม้ระบบ Compensator จะทำให้แนวเล็งอยู่ในแนวระดับโดยอัตโนมัติ แต่หากแกนเล็ง (Line of Sight) ไม่ขนานกับแกนระดับจริง (Horizontal Axis) ก็จะเกิดความคลาดเคลื่อนเชิงระบบ (Systematic Error) ที่เพิ่มขึ้นตามระยะเล็ง การทดสอบที่เป็นมาตรฐานสากลและถูกระบุไว้ใน ISO 17123-2 ซึ่งเป็นมาตรฐานการประเมินความแม่นยำของกล้องระดับภาคสนาม คือวิธี Two-Peg Test ที่ใช้หลักการตั้งกล้องสองตำแหน่งและอ่านไม้สต๊าฟสองหมุดเพื่อแยกค่า Collimation Error ออกจากค่าระดับจริง
- ทฤษฎีพื้นฐาน: แกนสำคัญสามแกนของกล้องระดับ
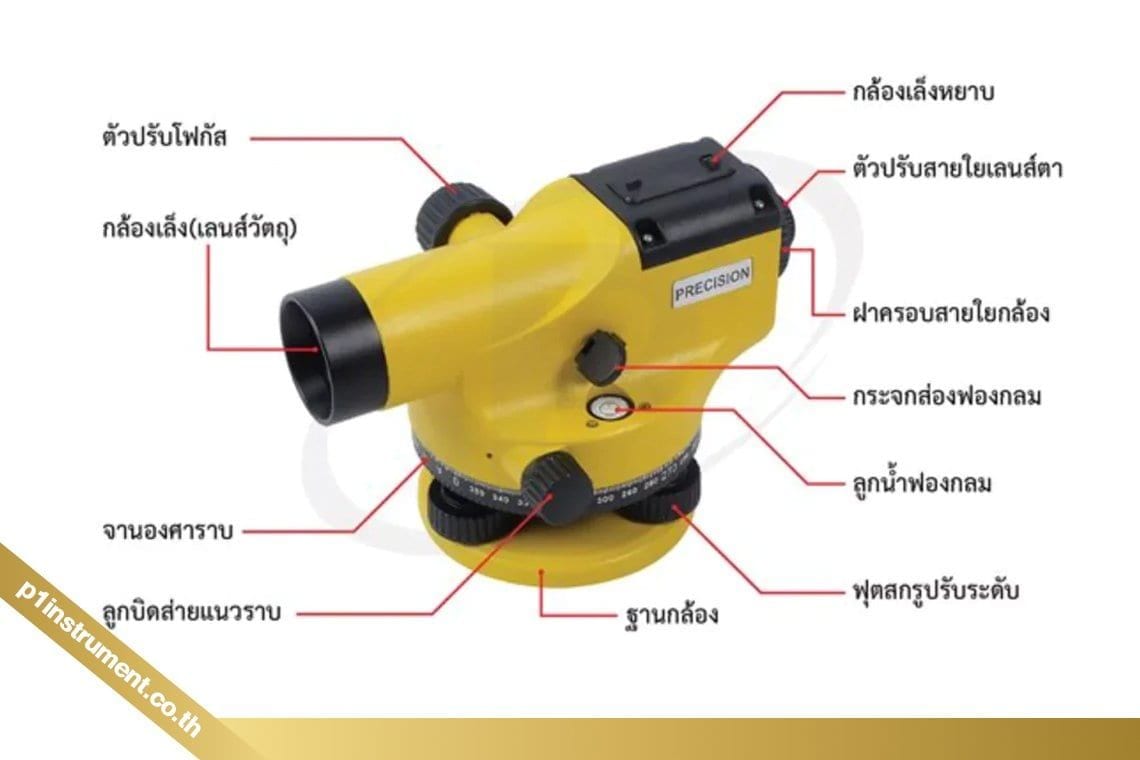
กล้องระดับมีแกนสำคัญสามแกน ได้แก่ แกนตั้งหลัก (Vertical Axis), แกนเล็ง (Line of Sight) และแกนของหลอดระดับวงกลม (Circular Bubble Axis) เงื่อนไขความถูกต้องเชิงเรขาคณิตคือแกนเล็งต้องตั้งฉากกับแกนตั้งหลังจาก Compensator ทำงานเสร็จ หากเงื่อนไขนี้ผิดพลาดเพียง 10 พิลิปดา (″) จะส่งผลให้ค่าอ่านระยะ 60 เมตร คลาดเคลื่อนประมาณ 2.9 มม. ตามความสัมพันธ์ ΔH = D × tan(c) ดังนั้น Tolerance ที่ยอมรับได้ตาม ISO 17123-2 สำหรับงานทั่วไป (Class 2/3) อยู่ที่ประมาณ ±10″ ถึง ±20″ ส่วนงาน Precise Level ต้องไม่เกิน ±5″
ข้อควรระวัง: ห้ามสับสนระหว่าง "ความผิดของหลอดระดับ" กับ "Collimation Error" เพราะหลอดระดับวงกลมส่งผลเพียงตำแหน่งเริ่มต้นของ Compensator เท่านั้น
2. ขั้นตอน Two-Peg Test ฉบับมาตรฐาน ISO 17123-2
วางหมุด A และหมุด B ห่างกัน 30-60 เมตร บนพื้นมั่นคง ตั้งกล้องกึ่งกลางระหว่างหมุดทั้งสอง (ตำแหน่ง 1) อ่านค่าไม้สต๊าฟที่หมุด A ได้ค่า a1 และที่หมุด B ได้ค่า b1 ผลต่างของระดับจริงคือ ΔH_true = a1 − b1 เนื่องจากระยะเล็ง Backsight และ Foresight เท่ากัน Collimation Error จะหักล้างกันโดยอัตโนมัติตามหลักการ Balanced Sights จากนั้นย้ายกล้องไปอยู่ห่างจากหมุด A ประมาณ 2-3 เมตร (ตำแหน่ง 2) อ่านค่าหมุด A ได้ a2 และค่าหมุด B ได้ b2
3. สูตรคำนวณ Collimation Error
ค่าอ่านที่ถูกต้องของหมุด B หากกล้องไม่มีความคลาดเคลื่อนคือ b_correct = a2 − ΔH_true = a2 − (a1 − b1) ค่า Collimation Error เชิงเส้นต่อระยะคำนวณจาก e = (b2 − b_correct) / (D_B − D_A) โดย D_A และ D_B คือระยะจากกล้องตำแหน่ง 2 ถึงหมุด A และ B ตามลำดับ ค่ามุม c สามารถแปลงเป็นพิลิปดาด้วยสูตร c″ = (e × 206,265) ค่าที่ยอมรับสำหรับ Auto Level ทั่วไปตามสเปกของผู้ผลิตหลัก (Leica, Topcon, Sokkia, Nikon, South) อยู่ที่ ±2 มม. ต่อ 60 เมตร หรือเทียบเท่า c ≤ 7″
ข้อควรระวัง: ต้องอ่านไม้สต๊าฟด้วยตำแหน่งเดิมและให้ไม้ตั้งดิ่งทุกครั้ง เพราะการเอียงเพียง 1° ที่ระดับสูง 1.5 เมตร ทำให้เกิดความคลาดเคลื่อนได้ถึง 0.2 มม.
4. การปรับแก้และเกณฑ์ตัดสินใจ
หากค่า c เกินสเปก ให้ปรับ Reticle ด้วยสกรูปรับเรติเคิล โดยตั้งค่าให้อ่านไม้สต๊าฟที่หมุด B ตรงกับ b_correct ที่คำนวณได้ การปรับควรทำในสภาพอุณหภูมิคงที่และต้องทดสอบซ้ำเพื่อยืนยันผล สำหรับห้องปฏิบัติการที่ได้รับการรับรองตาม ISO/IEC 17025 จะต้องบันทึก uncertainty (k=2) ของผลการสอบเทียบและออกใบรับรองเพื่อการตรวจสอบย้อนกลับ
ข้อควรระวัง: ห้ามปรับสกรูเรติเคิลโดยไม่บันทึกตำแหน่งเดิม หากปรับผิดอาจทำให้ตำแหน่ง Cross-Hair หลุดจนกล้องใช้งานไม่ได้
5. ความถี่ในการตรวจสอบและบันทึก
แนะนำตรวจสอบทุก 2 สัปดาห์สำหรับงานที่ใช้ต่อเนื่อง หรือทุกครั้งหลังกล้องตก/กระแทก/เปลี่ยนอุณหภูมิจากสภาพห้องสู่สนามมากกว่า 15°C การบันทึกผลตามแนวทาง FIG (International Federation of Surveyors) ควรประกอบด้วย วันที่ ผู้ทดสอบ อุณหภูมิ ระยะระหว่างหมุด และค่าอ่านครบทั้งสี่ค่า เพื่อใช้เป็นหลักฐานคุณภาพงาน