หลักการ Triangulation ด้วย Theodolite: ทฤษฎีสามเหลี่ยมและการคำนวณ
อัปเดตล่าสุด: 2026-05-26 · 341 ผู้เข้าชม
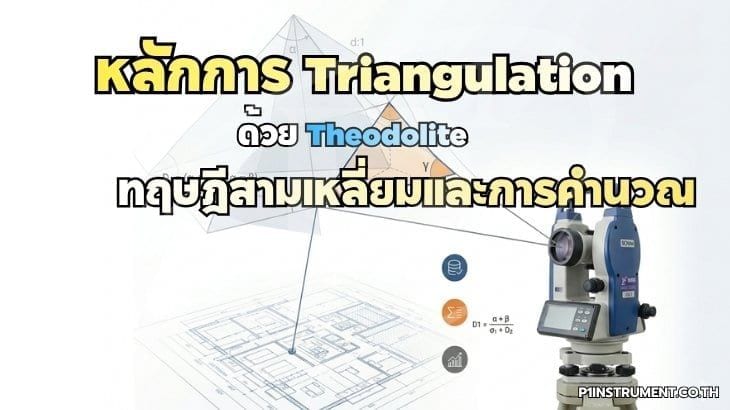
การสำรวจเพื่อสร้างข่ายควบคุม (Control Network) ในงานก่อสร้างขนาดใหญ่ งานทำแผนที่ และงานวิศวกรรมโยธา ยังคงพึ่งพา Triangulation เป็นพื้นฐาน เนื่องจากใช้การวัดมุมราบ (Horizontal Angle) ที่มีความแม่นยำสูงผ่านกล้องวัดมุม (Theodolite) เพื่อหาตำแหน่งของจุดที่ไม่ทราบพิกัด การเข้าใจทฤษฎีและสมการสามเหลี่ยมจะช่วยให้ช่างสำรวจรังวัดเลือกข่ายและประเมินคุณภาพข้อมูลได้อย่างมั่นใจ
1. นิยามและหลักการพื้นฐานของ Triangulation
Triangulation คือการสร้างข่ายของรูปสามเหลี่ยมที่ต่อเนื่องกัน โดยวัดมุมภายในของทุกสามเหลี่ยม และทราบความยาวอย่างน้อยหนึ่งด้านที่เรียกว่า Baseline จากนั้นใช้กฎไซน์ (Law of Sines) คำนวณด้านที่เหลือ:
a / sin(A) = b / sin(B) = c / sin(C)
เมื่อ a, b, c คือความยาวด้านตรงข้ามมุม A, B, C ตามลำดับ การทราบ baseline หนึ่งเส้นและมุมทั้งสามจะคำนวณด้านอื่นทั้งหมดในข่ายได้ ทฤษฎีนี้สอดคล้องกับแนวทางมาตรฐานของ FIG (International Federation of Surveyors) สำหรับงานควบคุมแนวราบลำดับชั้นสอง (Second-order Control)
ข้อกำหนดทางเรขาคณิต: มุมภายในสามเหลี่ยมไม่ควรน้อยกว่า 30° และไม่เกิน 120° เพื่อให้ค่า sin(A) ไม่ใกล้ 0 หรือใกล้ 1 มากเกินไป ซึ่งจะขยาย Error Propagation
2. การเลือกรูปแบบข่าย (Network Configuration)
รูปแบบข่ายที่ใช้บ่อยมี 4 แบบ ได้แก่ Single Chain, Double Chain, Centered Figure และ Quadrilateral with Diagonals แต่ละแบบมีจำนวน Redundant Observations ต่างกัน
- Quadrilateral with Diagonals: วัดมุม 8 มุม จากจุด 4 จุด ให้ความซ้ำซ้อนสูงสุดและเหมาะกับงานความแม่นยำลำดับชั้นหนึ่ง
- Centered Figure: เหมาะกับการครอบคลุมพื้นที่ขนาดใหญ่ในแนวเดียว เช่น งานวางหมุดควบคุมก่อนสร้างถนน
- Single Chain: ใช้สำหรับงานเส้นยาว เช่น งานวางท่อ ระยะทาง 2-5 กม.
ข้อควรระวัง: หลีกเลี่ยงสามเหลี่ยมที่มีมุมแคบเพราะ Strength of Figure ต่ำ ส่งผลให้ค่าด้านที่คำนวณได้มีความไม่แน่นอนสูง
3. การวัดมุมและความแม่นยำเชิงมุม
Theodolite ที่ใช้สำหรับงาน Triangulation ต้องมีความแม่นยำเชิงมุมตามมาตรฐาน ISO 17123-3 สำหรับ Field Test Procedure โดยช่วงความแม่นยำของผู้ผลิตหลักอยู่ที่ 1″ ถึง 7″:
- งานลำดับชั้นหนึ่ง (First-order): ใช้กล้องระดับ 1″ พร้อมวัดแบบ Reiteration หลายชุด
- งานลำดับชั้นสอง (Second-order): ใช้กล้องระดับ 2″ ถึง 5″ วัด 2-4 ชุด
- งานลำดับชั้นสาม (Third-order): ใช้กล้องระดับ 5″ ถึง 7″ วัด 1-2 ชุด
ต้องวัดทั้ง Face Left และ Face Right (Two-Face Measurement) แล้วเฉลี่ย เพื่อลด Collimation Error และ Vertical Index Error อย่างเป็นระบบ
4. การตรวจสอบ Misclosure และการคำนวณ
ผลรวมมุมภายในสามเหลี่ยมในทางทฤษฎีต้องเท่ากับ 180° ความคลาดเคลื่อนเชิงมุม (Angular Misclosure, w) คำนวณจาก:
w = (A + B + C) − 180°
เกณฑ์ที่ยอมรับได้สำหรับ Triangulation ลำดับชั้นสองตามแนวทาง FGCS (Federal Geodetic Control Subcommittee) คือไม่เกิน 3″√n เมื่อ n คือจำนวนสามเหลี่ยมในข่าย เมื่อ Misclosure อยู่ในเกณฑ์จะนำมากระจายความคลาดเคลื่อนแบบ Equal Distribution หรือใช้ Least Squares Adjustment สำหรับข่ายที่ซับซ้อน
5. การคำนวณพิกัดและการแปลงแนว
เมื่อทราบมุมและด้าน baseline แล้ว ใช้ Bearing/Azimuth จาก baseline เป็นฐาน คำนวณพิกัดด้วยสมการ:
XB = XA + L·sin(Az), YB = YA + L·cos(Az)
เมื่อ L คือความยาวด้าน, Az คือ Azimuth ของด้านนั้น การต่อ Azimuth ระหว่างด้านในข่ายต้องบวก/ลบ 180° และมุมข้างเคียงตามทิศการเดิน เพื่อให้ Azimuth ต่อเนื่อง