Two-Face Measurement: ขั้นตอนวัดมุมลดความคลาดเคลื่อนเชิงระบบ
อัปเดตล่าสุด: 2026-05-26 · 275 ผู้เข้าชม
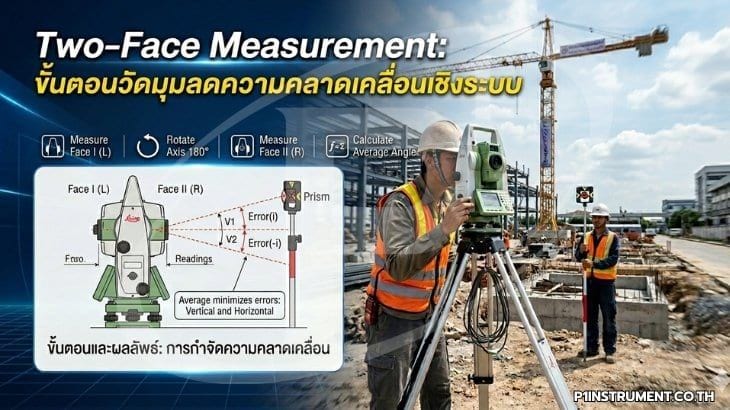
ในงานสำรวจรังวัดและงานวางผังก่อสร้าง การวัดมุมราบ (Horizontal Angle) และมุมดิ่ง (Vertical Angle) ด้วย Total Station ที่อ่านเพียงด้านเดียวของกล้องมักแฝงไปด้วยความคลาดเคลื่อนเชิงระบบ (Systematic Error) ซึ่งเกิดจากความไม่สมบูรณ์ของแกนกล้องเอง เทคนิค Two-Face Measurement หรือการอ่านมุมแบบ Face Left (FL) และ Face Right (FR) เป็นวิธีมาตรฐานที่ ISO 17123-3 และ FGCS แนะนำ เพื่อเฉลี่ยข้อผิดพลาดทั้ง Horizontal Collimation, Vertical Index และ Trunnion Axis Tilt ในคู่การอ่านเดียว บทความนี้สรุปขั้นตอนที่ช่างสำรวจรังวัดและผู้รับเหมาสร้างบ้านนำไปใช้ได้ทันทีในงานหมุดควบคุมและงานวางผังอาคาร
- เตรียมกล้องและตั้งศูนย์ก่อนวัดสองหน้า
ก่อนเริ่ม Two-Face Measurement ต้องตั้งกล้อง (Setup) บนหมุดให้ได้ระดับและศูนย์ดิ่ง (Centering) ที่สมบูรณ์ เนื่องจาก Two-Face ไม่ได้แก้ Centering Error และ Pointing Error ของผู้สังเกตเอง ขั้นตอนคือกางขาตั้งกล้อง (Tripod) ให้หัวขาตั้งอยู่ในระนาบประมาณราบเหนือหมุด ปรับ Optical หรือ Laser Plummet ให้ตรงหมุด แล้วใช้ Electronic Bubble ปรับ Plate Level จนค่า X/Y อยู่ในช่วง ±10″ ถึง ±20″ ตามคลาสกล้อง (ทั่วไป 2″–5″ Class) จากนั้นเช็ค Centering ซ้ำเพราะการปรับระดับมักทำให้กล้องเลื่อนจากศูนย์เล็กน้อย ตั้งค่า Atmospheric Correction (ppm) จากอุณหภูมิและความดันบรรยากาศจริง และตั้ง Prism Constant ให้ตรงกับชุดปริซึมที่ใช้
ข้อควรระวัง: หากค่า Bubble หลังตั้งกล้องเสร็จเดินเกิน 30″ เมื่อหมุนกล้อง 180° แสดงว่าฟอง Plate Level อาจคลาดเคลื่อน ควรส่งสอบเทียบก่อนใช้งานควบคุมงาน
2. หลักการ Face Left และ Face Right
Face Left (FL) คือสภาพที่วงกลมแนวดิ่ง (Vertical Circle) อยู่ทางซ้ายของผู้ส่องกล้อง ส่วน Face Right (FR) เกิดจากการ Plunge กล้อง (พลิกกล้องในแนวดิ่ง) แล้วหมุน Alidade 180° ในแนวราบ มุมที่อ่านได้สองหน้านำมาเฉลี่ยตามสูตรพื้นฐาน:
H_mean = (H_FL + (H_FR ± 180°)) / 2
V_mean = (V_FL + (360° − V_FR)) / 2
ค่า H_mean จะตัด Horizontal Collimation Error (c) และ Trunnion Axis Tilt (i) ออกในชั้นต้น ส่วน V_mean ตัด Vertical Index Error (v) ออก ค่า Residual ที่เหลือคือ Random Error ของการเล็งและการอ่านวงกลมเท่านั้น
3. ขั้นตอนปฏิบัติ Two-Face Measurement ในสนาม
3.1 ตั้งกล้องและทำ Backsight ไปยังหมุดควบคุมที่ทราบพิกัดในหน้า FL อ่านมุมราบและมุมดิ่ง บันทึกค่า H_FL, V_FL พร้อมระยะเอียง (Slope Distance)
3.2 หมุนกล้องไปยัง Foresight แรกในหน้า FL อ่านและบันทึกค่าครบทั้งสามค่า
3.3 เมื่อจบทุกจุดในหน้า FL ให้ Plunge กล้อง หมุน Alidade 180° เพื่อเข้าสู่หน้า FR แล้วยิงกลับไปยังจุดสุดท้ายก่อน (Reverse Order) วิธีนี้ช่วยลด Drift ของแบตเตอรี่และอุณหภูมิ
3.4 อ่านและบันทึกค่าทุกจุดในหน้า FR จนกลับมาที่ Backsight
3.5 คำนวณค่าเฉลี่ยตามสูตรในข้อ 2 และคำนวณ 2C = H_FL − (H_FR ± 180°) เพื่อประเมินคุณภาพการเล็ง
Tolerance/Spec: สำหรับ Total Station ระดับ Construction (2″–5″ Class) ค่า 2C ที่ยอมรับได้อยู่ในช่วงประมาณ ±20″ ถึง ±40″ สำหรับงาน Precision Survey ที่ใช้กล้อง 1″ Class ค่า 2C มักกำหนดที่ ±10″ หรือดีกว่า ตามแนวทาง ISO 17123-3
ข้อควรระวัง: ห้ามแตะระดับ Plate Level หรือยกขาตั้งกล้องระหว่าง FL กับ FR หากแตะหรือกล้องสะเทือนต้องเริ่มต้นใหม่ทั้งคู่
4. การคำนวณ Collimation, Index และ 2C จากข้อมูลสองหน้า
จากชุดข้อมูล FL/FR สามารถคำนวณค่า Error ของกล้องได้โดยตรงโดยไม่ต้องเข้าโหมด Calibration:
c = ((H_FL − (H_FR ± 180°)) / 2) ปรับด้วย sec(α) เมื่อ α คือมุมดิ่ง
v = ((V_FL + V_FR) − 360°) / 2
ค่า c และ v ที่ได้ใช้เป็น Indicator ว่ากล้องยัง “ใช้งานได้” ตามเกณฑ์หรือไม่ หากค่าผันผวนเกินช่วง Spec ของผู้ผลิต (โดยทั่วไป c ไม่เกิน ±30″ สำหรับกล้องระดับ 5″, ±10″ สำหรับกล้องระดับ 2″) แสดงถึงสัญญาณการชน กระแทก หรือฟอง Bubble ที่ต้องสอบเทียบในห้องปฏิบัติการที่ได้รับรอง ISO/IEC 17025
ข้อควรระวัง: ค่า c คำนวณบนสมมติฐานว่ามุมดิ่งไม่ห่างจาก 90° มาก หากต้องวัดเป้าที่สูงหรือต่ำเกิน ±30° จากแนวราบ ควรใช้สมการเต็มที่มี sec(α) เพื่อหลีกเลี่ยงการตีความผิด
5. ข้อควรระวังและข้อจำกัดของ Two-Face Measurement
แม้ Two-Face จะลดความคลาดเคลื่อนเชิงระบบหลายตัว แต่ไม่สามารถแก้ปัญหาต่อไปนี้: (1) Centering Error ที่หมุนกล้องและเป้า, (2) ความคลาดเคลื่อนจากการเล็งเป้าหรือ Pointing Error ของผู้ใช้, (3) Refraction จากชั้นอากาศที่ไม่สมมาตร, (4) การสั่นของขาตั้งกล้องบนพื้นนิ่ม ตามคำแนะนำของ USACE EM 1110-1-1004 งานควบคุมหลักควรเสริมด้วย Repetition Method หรือ Direction Method หลายชุด (Set) แล้วทำ Statistical Test ของ Standard Deviation ก่อนรับค่า