โหมดเอียงกล้องไลน์ (Tilt/Slope Mode) ขั้นตอนตั้งความลาดใน 5 นาที
อัปเดตล่าสุด: 2026-06-19 · 281 ผู้เข้าชม
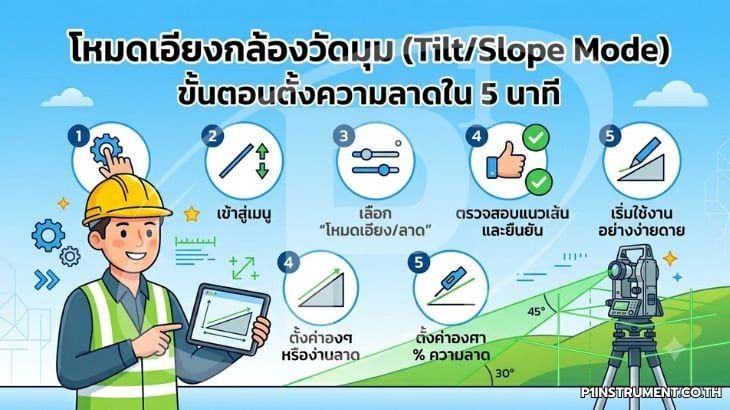
การสร้างแนวลาดเอียง (slope) ที่ถูกต้องคือหัวใจของงานปูพื้นระบายน้ำ งานทางลาดรถเข็น และงานติดตั้งรางน้ำ โหมดเอียงหรือ Tilt/Slope Mode บนกล้องไลน์ (Line Laser) ช่วยให้ช่างยิงเส้นเอียงตามองศาที่กำหนดได้โดยไม่ต้องใช้ระดับน้ำวัดทีละจุด บทความนี้อธิบายหลักการทำงานและลำดับขั้นตอนตั้งค่าแบบทำตามได้จริง พร้อมเกณฑ์ความคลาดเคลื่อนที่ควรตรวจสอบก่อนเริ่มงาน
1. ทำความเข้าใจหลักการของโหมดเอียง (Tilt/Slope Mode)
กล้องไลน์ทั่วไปทำงานในโหมดปรับระดับอัตโนมัติ (Self-Leveling) โดยลูกตุ้มแม่เหล็ก (magnetic pendulum) จะดึงเส้นเลเซอร์ให้ได้ระนาบราบหรือดิ่งเสมอภายในช่วงชดเชย (compensation range) ราว ±3° ถึง ±4° เมื่อเปิดโหมดเอียง ระบบจะ "ล็อก" ลูกตุ้มไม่ให้ปรับระดับ ทำให้เส้นเลเซอร์เอียงตามตัวเครื่อง ช่างจึงกำหนดมุมลาดได้อิสระ
ความสัมพันธ์ระหว่างความลาดและระยะคำนวณได้จากสมการพื้นฐาน:
H = L × tan(θ)
โดย H คือระยะยกในแนวดิ่ง (rise), L คือระยะราบ (run) และ θ คือมุมลาด ตัวอย่างเช่น งานปูพื้นต้องการความลาด 1% (θ ≈ 0.57°) บนระยะ 4 เมตร จะได้ H = 4 × tan(0.57°) ≈ 0.04 เมตร หรือ 40 มิลลิเมตร
ข้อควรระวัง: ในโหมดเอียง ไฟเตือนนอกระดับ (out-of-level indicator) จะไม่ทำงานเหมือนโหมดปกติ จึงต้องอ้างอิงค่ามุมจากจุดหมายสองจุดที่วัดจริงเสมอ
2. เตรียมเครื่องและล็อกลูกตุ้มก่อนตั้งค่า
ก่อนตั้งค่าให้ตรวจสภาพแบตเตอรี่และทำความสะอาดช่องเลนส์กระจายแสง (line-generating lens) ติดตั้งเครื่องบนขาตั้ง (tripod) ที่มั่นคงและขันสกรูล็อกให้แน่น จากนั้นเปิดสวิตช์ไปยังตำแหน่งโหมดเอียง (มักมีสัญลักษณ์ Tilt หรือ Manual) ซึ่งเป็นการปลดล็อกลูกตุ้มจากระบบ self-leveling
Procedure: วางเครื่องให้แกนเส้นอ้างอิงขนานกับทิศทางที่จะสร้างความลาด ปรับเส้นเลเซอร์ให้ทับจุดเริ่มต้น (จุดสูง) ก่อน แล้วจึงค่อยปรับองศาเอียงในขั้นถัดไป
3. ขั้นตอนตั้งค่าความลาด 5 นาที
ลำดับการทำงานที่ใช้ได้จริงในสนามมีดังนี้
- ทำเครื่องหมายจุดอ้างอิงสองจุด คือจุดสูง (datum) และจุดต่ำตามค่าระดับที่ออกแบบไว้บนผนังหรือหลักอ้างอิง
- เปิดโหมดเอียง แล้วเล็งเส้นเลเซอร์ให้ทับจุดสูงเป็นจุดหมุน (pivot)
- ค่อย ๆ ปรับสกรูปรับละเอียด (fine adjustment / tangent screw) หรือหมุนหัวเครื่องจนเส้นเลเซอร์ตกพอดีที่จุดต่ำ
- ตรวจสอบกลางช่วงด้วยตลับเมตร เปรียบเทียบค่าที่อ่านกับค่าที่คำนวณจากสมการ H = L × tan(θ)
- หากใช้ระยะไกลเกินที่ตามองเห็น ให้เปิดโหมดพัลส์ (pulse mode) ร่วมกับตัวรับสัญญาณ (laser receiver/detector) เพื่ออ่านตำแหน่งเส้น
กรณีงานที่ต้องการความลาดเป็นเปอร์เซ็นต์ (เช่น 1%, 2%) ให้แปลงเป็นองศาก่อนด้วยความสัมพันธ์ θ = arctan(slope) เช่น ความลาด 2% เท่ากับ arctan(0.02) ≈ 1.15° การจดค่ามุมเป้าหมายไว้ล่วงหน้าช่วยให้ปรับเครื่องได้เร็วและตรวจสอบย้อนกลับได้ หากหน้างานมีหลายช่วงความลาดต่างกัน ควรทำตารางคู่ค่ามุม-ระยะไว้กันสับสน
Tolerance/Spec: กล้องไลน์ระดับงานก่อสร้างของผู้ผลิตหลักมักระบุความแม่นยำในช่วง ±0.2 ถึง ±0.4 มิลลิเมตรต่อระยะ 1 เมตร ดังนั้นบนระยะ 5 เมตรค่าเบี่ยงเบนสะสมที่ยอมรับได้จึงอยู่ราว 1–2 มิลลิเมตร หากเกินกว่านี้ควรตรวจสอบการตั้งเครื่องและความเที่ยงใหม่
4. ตรวจสอบความเที่ยงและบันทึกค่า
หลังตั้งความลาดเสร็จ ควรทำการตรวจความเที่ยง (self-check) ด้วยวิธีกลับเครื่อง (flip test) คือยิงเส้นไปยังเป้าหมายเดียวกันจากสองทิศทางตรงข้าม แล้วเทียบตำแหน่งเส้น หากค่าต่างกันเกินสเปกของผู้ผลิต แสดงว่าต้องส่งสอบเทียบ แนวทางการประเมินผลแบบมีหลักเกณฑ์นี้สอดคล้องกับวิธีทดสอบเครื่องมือสำรวจในมาตรฐาน ISO 17123 ที่เน้นการวัดซ้ำและประเมินค่าเบี่ยงเบนเชิงสถิติ
ข้อควรระวัง: ก่อนเคลื่อนย้ายต้องสับสวิตช์กลับเป็นโหมดปรับระดับอัตโนมัติเพื่อ "ล็อกลูกตุ้ม" (transport lock) เสมอ มิฉะนั้นแรงกระแทกระหว่างขนย้ายอาจทำให้กลไกลูกตุ้มเสียหาย ซึ่งเป็นสาเหตุการชำรุดอันดับต้น ๆ ของกล้องไลน์
5. ข้อจำกัดและการประยุกต์ใช้งานจริง
โหมดเอียงเหมาะกับงานที่ต้องการแนวลาดสม่ำเสมอในระยะไม่ไกลมาก เช่น พื้นห้องน้ำ ลานจอดรถ ทางลาด และรางระบายน้ำ แต่ไม่เหมาะกับงานที่ต้องการความลาดละเอียดระดับมิลลิเมตรในระยะยาวซึ่งควรใช้กล้องระดับ (Auto Level) ร่วมกับไม้สต๊าฟแทน การเลือกเครื่องมือให้ตรงกับความแม่นยำที่งานต้องการจะช่วยลดการแก้งานซ้ำ
อีกข้อจำกัดที่พบบ่อยคือการมองเห็นเส้นเลเซอร์กลางแจ้งที่แสงจ้า ซึ่งทำให้เส้นจางจนตั้งความลาดยาก แนวทางแก้คือใช้เลเซอร์เขียวที่ตาคนไวต่อความสว่างมากกว่าเลเซอร์แดง ร่วมกับแว่นมองเลเซอร์และตัวรับสัญญาณในโหมดพัลส์ นอกจากนี้ควรหลีกเลี่ยงการตั้งเครื่องบนพื้นที่สั่นสะเทือน เพราะการสั่นเพียงเล็กน้อยส่งผลต่อแนวเส้นเอียงในระยะไกลอย่างมีนัยสำคัญ