หลักการ 3 แกนของกล้องวัดมุม Theodolite ต้นตอความคลาดเคลื่อน
อัปเดตล่าสุด: 2026-07-20 · 220 ผู้เข้าชม
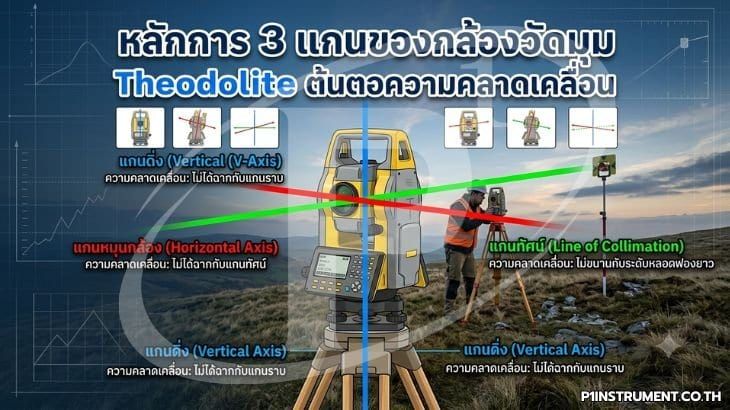
ความแม่นยำของงานวัดมุมด้วยกล้องวัดมุม (Theodolite) ไม่ได้เกิดจากเลนส์หรือระบบอ่านค่าเพียงอย่างเดียว แต่เกิดจากความสัมพันธ์เชิงเรขาคณิตของแกนอ้างอิงสามแกนภายในตัวกล้อง ผู้ปฏิบัติงานที่เข้าใจบทบาทของแต่ละแกนจะสามารถวิเคราะห์ต้นตอของความคลาดเคลื่อนได้อย่างเป็นระบบ แทนที่จะแก้ปัญหาแบบลองผิดลองถูก บทความนี้อธิบายหลักการของทั้งสามแกน เงื่อนไขเชิงอุดมคติ และผลกระทบเมื่อแกนเบี่ยงเบน โดยอ้างอิงกรอบการตรวจสอบตามมาตรฐาน ISO 17123-3 ที่ใช้ประเมินสมรรถนะของกล้องวัดมุมในงานภาคสนาม
1. แกนดิ่ง (Vertical Axis) และเงื่อนไขการตั้งระดับ
แกนดิ่งคือแกนที่กล้องหมุนรอบในแนวราบ เงื่อนไขเชิงอุดมคติกำหนดให้แกนดิ่งตั้งฉากกับระนาบราบ ณ จุดตั้งกล้องพอดี การตั้งระดับ (Leveling) ด้วยหลอดระดับฟองกลม (Circular Bubble) และหลอดระดับจาน (Plate Level) จึงเป็นการทำให้แกนดิ่งขนานกับแนวดิ่งของแรงโน้มถ่วง
Tolerance: ความคลาดเคลื่อนของแกนดิ่ง (Vertical Axis Error) เป็นความคลาดเคลื่อนเชิงระบบที่ไม่สามารถกำจัดได้ด้วยการวัดสองหน้ากล้อง (Two-Face) จึงต้องควบคุมด้วยการตั้งระดับให้ฟองอากาศอยู่กึ่งกลางตลอดการหมุนกล้อง โดยทั่วไปหลอดระดับจานของกล้องระดับความละเอียด 2 ถึง 5 พิลิปดา (arc-second) มีค่าความไว (Sensitivity) ในช่วงประมาณ 20 ถึง 40 พิลิปดาต่อ 2 มิลลิเมตร ตามสเปกของผู้ผลิตหลัก
ข้อควรระวัง: หากตั้งกล้องบนพื้นนิ่มหรือขาตั้งไม่มั่นคง ฟองอากาศจะเลื่อนระหว่างงาน ทำให้แกนดิ่งเอียงและส่งผลต่อค่ามุมราบโดยตรง
2. แกนราบ (Horizontal / Trunnion Axis) และผลของ Trunnion Axis Error
แกนราบคือแกนที่กล้องเล็ง (Telescope) หมุนขึ้นลงรอบตัว เงื่อนไขเชิงอุดมคติกำหนดให้แกนราบตั้งฉากกับแกนดิ่ง เมื่อแกนราบเอียงไปจากแนวตั้งฉากจะเกิด Trunnion Axis Error หรือ Horizontal Axis Error
ทฤษฎีและสูตร: ผลของความเอียงแกนราบต่อค่ามุมราบขึ้นกับมุมก้ม-เงย (Vertical Angle) ตามความสัมพันธ์:
ΔHz = i × tan(α)
โดย ΔHz คือความคลาดเคลื่อนของมุมราบ, i คือค่าความเอียงของแกนราบ และ α คือมุมก้ม-เงยของเป้าหมาย จะเห็นว่าเมื่อเล็งเป้าที่มุมก้ม-เงยสูง (เช่น ยอดเสาหรือปล่อง) ค่าความคลาดเคลื่อนจะขยายตัวอย่างมีนัยสำคัญ
Procedure: ตรวจสอบด้วยการเล็งเป้าที่อยู่สูงแล้ววัดทั้งหน้าซ้าย (Face Left) และหน้าขวา (Face Right) การเฉลี่ยค่าสองหน้ากล้องจะช่วยกำจัด Trunnion Axis Error ออกไปได้
3. แกนเล็ง (Line of Sight / Collimation Axis) และ Collimation Error
แกนเล็งคือแนวเส้นเล็งที่ลากจากจุดตัดสายใย(Reticle) ผ่านศูนย์กลางเลนส์ เงื่อนไขเชิงอุดมคติกำหนดให้แกนเล็งตั้งฉากกับแกนราบ หากไม่ตั้งฉากจะเกิด Horizontal Collimation Error (ความคลาดเคลื่อนของเส้นเล็งในแนวราบ)
Tolerance: Collimation Error เป็นความคลาดเคลื่อนเชิงระบบที่กำจัดได้ด้วยการวัดสองหน้ากล้อง ค่าความแตกต่างของมุมสองหน้า (2C) ควรมีเสถียรภาพและอยู่ในเกณฑ์ที่ผู้ผลิตกำหนด สำหรับกล้องความละเอียด 2 ถึง 5 พิลิปดา ค่า 2C ที่เปลี่ยนแปลงมากผิดปกติเป็นสัญญาณว่าจำเป็นต้องปรับแก้หรือสอบเทียบ
ข้อควรระวัง: ต้องแยกความคลาดเคลื่อนของเส้นเล็งในแนวราบออกจาก Vertical Index Error ซึ่งเป็นความคลาดเคลื่อนของการอ่านมุมดิ่ง โดยตรวจสอบแยกกันตามลำดับ
4. ลำดับความสัมพันธ์และหลักการกำจัดความคลาดเคลื่อน
แกนทั้งสามมีลำดับพึ่งพากัน คือ แกนราบต้องอ้างอิงแกนดิ่ง และแกนเล็งต้องอ้างอิงแกนราบ ดังนั้นการปรับแก้จึงต้องเริ่มจากการตั้งระดับแกนดิ่งก่อนเสมอ การวัดสองหน้ากล้องแล้วเฉลี่ยค่าสามารถกำจัด Collimation Error และ Trunnion Axis Error ได้ แต่ไม่สามารถกำจัด Vertical Axis Error ได้ จึงต้องอาศัยการตั้งระดับที่ประณีตเป็นด่านแรก