หลักการ Self-Leveling vs Manual Leveling ในกล้องไลน์เลเซอร์
อัปเดตล่าสุด: 2026-08-03 · 208 ผู้เข้าชม
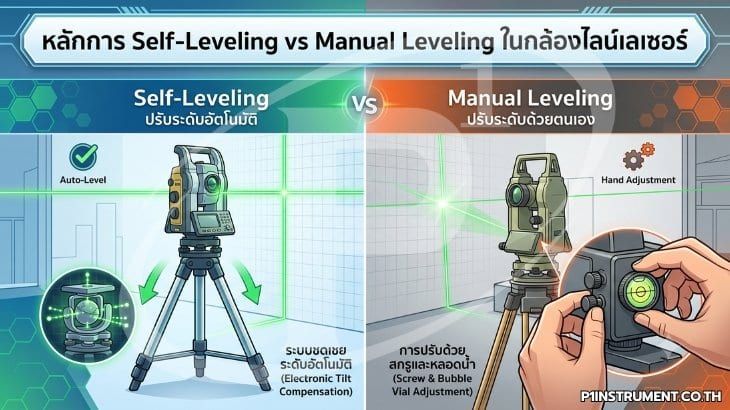
กล้องไลน์เลเซอร์ (Line Laser) ทุกรุ่นทำหน้าที่เดียวกัน คือฉายเส้นอ้างอิงที่ได้ระดับ (Level) และได้ดิ่ง (Plumb) ลงบนผนังหรือพื้น เพื่อใช้แทนการดีดเส้นเอ็นและการทิ้งลูกดิ่งแบบเดิม แต่กลไกที่แต่ละเครื่องใช้ค้นหาแนวระดับนั้นต่างกันโดยสิ้นเชิง แบบแรกคือ Self-Leveling ซึ่งปล่อยให้แรงโน้มถ่วงดึงชุดออปติกเข้าตำแหน่งเอง อีกแบบคือ Manual Leveling ที่ผู้ใช้ต้องหมุนสกรูปรับจนฟองอากาศในหลอดระดับเข้ากึ่งกลาง ความต่างนี้ไม่ได้อยู่ที่ความสะดวกเพียงอย่างเดียว แต่ส่งผลโดยตรงต่อค่าคลาดเคลื่อนที่ปลายเส้น ซึ่งกลายเป็นความรับผิดชอบของช่างเมื่อกระเบื้องหรือฝ้าติดตั้งเสร็จไปแล้ว การเข้าใจหลักการเบื้องหลังทั้งสองระบบจึงเป็นพื้นฐานที่ช่วยให้เลือกเครื่องมือได้ตรงกับความคลาดเคลื่อนที่งานยอมรับได้จริง
1. หลักการ Self-Leveling: ลูกตุ้มหน่วงด้วยแม่เหล็ก (Magnetically Damped Pendulum)
ทฤษฎี — หัวใจของกล้องไลน์แบบปรับระดับอัตโนมัติคือชุดลูกตุ้ม (Pendulum) ที่แขวนโมดูลเลเซอร์ไดโอดพร้อมเลนส์ปริซึมทรงกรวย (Conical Prism) เอาไว้ เมื่อวางเครื่องบนพื้นที่เอียงเล็กน้อย แรงโน้มถ่วงจะดึงลูกตุ้มกลับสู่แนวดิ่งตามธรรมชาติ ระนาบที่ลำแสงถูกกระจายออกไปจึงตั้งฉากกับแนวดิ่งเสมอ ส่วนการหน่วงการแกว่ง (Damping) อาศัยแม่เหล็กถาวรเหนี่ยวนำกระแสวน (Eddy Current) ในแผ่นโลหะที่ยึดติดกับลูกตุ้ม แรงต้านที่เกิดขึ้นแปรผันตามความเร็วของการแกว่ง ลูกตุ้มจึงเข้าสู่สภาวะนิ่งอย่างรวดเร็วโดยไม่ต้องใช้ของเหลวหรือพลังงานไฟฟ้า หลักการนี้เป็นแนวคิดเดียวกับคอมเพนเซเตอร์ (Compensator) ในกล้องระดับอัตโนมัติ ต่างกันเพียงว่ากล้องระดับชดเชยแนวเล็งเพียงแกนเดียว แต่กล้องไลน์ต้องชดเชยทั้งระนาบ ในรุ่นระดับสูงบางรุ่นเปลี่ยนไปใช้เซนเซอร์วัดความเอียงแบบอิเล็กทรอนิกส์ร่วมกับมอเตอร์ปรับตำแหน่ง ซึ่งให้ช่วงชดเชยกว้างกว่าและตรวจจับการถูกรบกวนได้ไวกว่า
Procedure — ปลดล็อกลูกตุ้ม (Transport Lock) ก่อนเปิดเครื่องทุกครั้ง วางเครื่องบนขาตั้งหรือพื้นแข็งที่ไม่สั่นสะเทือน เปิดสวิตช์แล้วรอจนเส้นเลเซอร์หยุดกะพริบและนิ่งสนิท จึงเริ่มถ่ายแนวได้
Tolerance / Spec — ช่วงปรับระดับอัตโนมัติของผู้ผลิตหลักอยู่ในช่วงประมาณ ±3 ถึง ±5 องศา โดยค่าที่พบบ่อยที่สุดคือ ±4 องศา เวลาเข้าสู่ระดับ (Settling Time) อยู่ที่ราว 3 ถึง 6 วินาที และความเที่ยงของเส้นที่ผู้ผลิตประกาศอยู่ในช่วง ±0.2 ถึง ±0.5 มิลลิเมตรต่อเมตร
ข้อควรระวัง — ห้ามขนย้ายขณะลูกตุ้มยังไม่ล็อก เพราะแรงกระแทกจะทำให้จุดหมุน (Pivot) สึกหรอจนเส้นเบี่ยงถาวร และควรเลี่ยงการวางเครื่องใกล้แหล่งสั่นสะเทือน เช่น เครื่องตัดกระเบื้องหรือสว่านโรตารี่ เพราะลูกตุ้มจะแกว่งค้างจนเส้นสั่นและอ่านค่าไม่นิ่ง
2. หลักการ Manual Leveling: หลอดระดับฟองอากาศและค่าความไวของหลอด
ทฤษฎี — กล้องไลน์แบบปรับมือใช้หลอดระดับกลม (Circular Bubble หรือ Bull’s-eye Vial) เป็นตัวอ้างอิง หลอดระดับคือผิวโค้งรัศมี R ที่บรรจุของเหลวและฟองอากาศ ฟองอากาศจะลอยไปยังจุดสูงสุดของผิวโค้งเสมอ ค่าความไวของหลอด (Sensitivity) นิยามเป็นมุมเอียงที่ทำให้ฟองอากาศเคลื่อนที่ไป 2 มิลลิเมตร คำนวณได้จากความสัมพันธ์
α″ = (2 / R) × 206265
โดย R คือรัศมีความโค้งของหลอดในหน่วยมิลลิเมตร และ 206265 คือจำนวนพิลิปดาในหนึ่งเรเดียน สมการนี้บอกตรง ๆ ว่าหลอดระดับที่รัศมีความโค้งยิ่งมาก ยิ่งไว และยิ่งอ่านละเอียด
Spec — หลอดระดับกลมที่ติดตั้งในกล้องไลน์แบบแมนวลและในเครื่องมือช่างทั่วไปมีความไวประมาณ 8 ถึง 40 ลิปดาต่อ 2 มิลลิเมตร ซึ่งหยาบกว่าหลอดระดับท่อ (Tubular Vial) ในกล้องวัดมุมและกล้องระดับหลายเท่าตัว เพราะหลอดระดับท่องานสำรวจอยู่ในระดับ 20 ถึง 40 พิลิปดาต่อ 2 มิลลิเมตร
ข้อควรระวัง — การมองฟองอากาศเยื้องจากแนวตั้งฉากทำให้เกิดพารัลแลกซ์ (Parallax) และอ่านตำแหน่งฟองผิดได้ง่าย นอกจากนี้ของเหลวในหลอดขยายตัวตามอุณหภูมิ การใช้งานกลางแดดจัดหลังจากทิ้งเครื่องไว้ในรถจึงควรพักเครื่องให้อุณหภูมิคงที่ก่อนปรับระดับ และหากฟองอากาศโตขึ้นผิดปกติหรือมีฟองแตกย่อย แปลว่าหลอดรั่วและต้องเปลี่ยน
3. แปลงความเอียงเป็นค่าคลาดเคลื่อนที่ปลายเส้น
ทฤษฎี — สเปกความเที่ยงมักเขียนเป็น ±0.3 มิลลิเมตรต่อเมตร หรือ ±3 มิลลิเมตรที่ 10 เมตร ซึ่งเป็นค่าเดียวกันในคนละหน่วย การแปลงมุมเอียงที่หลงเหลือ (Residual Tilt) ไปเป็นค่าคลาดเคลื่อนเชิงเส้น ณ ระยะใช้งานจริง ใช้ความสัมพันธ์ตรีโกณมิติพื้นฐาน
e = D × tan δ ≈ D × (δ″ / 206265)
โดย e คือค่าคลาดเคลื่อนเชิงเส้นที่ปลายเส้น มีหน่วยเดียวกับ D, D คือระยะจากเครื่องถึงจุดที่อ่านค่า และ δ คือมุมเอียงที่หลงเหลือหลังปรับระดับ เมื่อ δ มีค่าน้อยมาก ค่า tan δ ประมาณเท่ากับ δ ในหน่วยเรเดียนได้
ตัวอย่างคำนวณ — สมมติกล้องไลน์แบบแมนวลถูกปรับจนฟองอากาศเกือบเข้ากึ่งกลาง เหลือความเอียงตกค้าง 3 ลิปดา หรือ 180 พิลิปดา ที่ระยะ 8 เมตร จะได้ e = 8000 × (180 / 206265) ≈ 7.0 มิลลิเมตร หมายความว่าแนวกระเบื้องผนังห้องกว้าง 8 เมตรจะเพี้ยนไปประมาณ 7 มิลลิเมตร ในทางกลับกัน เครื่องแบบ Self-Leveling ที่สเปก ±0.3 มิลลิเมตรต่อเมตร ให้ค่าคลาดเคลื่อนที่ระยะเดียวกันเพียง ±2.4 มิลลิเมตร
ข้อควรระวัง — ค่าคลาดเคลื่อนนี้เป็นเพียงองค์ประกอบเดียว ยังต้องบวกความหนาของเส้นเลเซอร์ที่ขยายตามระยะ ความคลาดเคลื่อนจากการทำเครื่องหมายด้วยดินสอ และการทรุดตัวของขาตั้ง จึงควรเผื่อให้ค่า e ที่ระยะทำงานจริงไม่เกินครึ่งหนึ่งของเกณฑ์ยอมรับของงาน
4. สัญญาณเตือนนอกช่วง (Out-of-Level Warning) และกับดักที่ทำให้ระบบอัตโนมัติผิดพลาด
ทฤษฎี — เมื่อวางเครื่องเอียงเกินช่วงชดเชย ลูกตุ้มจะไปชนขอบกลไก (Pendulum Stop) ระนาบเลเซอร์จึงไม่ได้ระดับอีกต่อไป ผู้ผลิตออกแบบให้เส้นกะพริบถี่หรือมีเสียงเตือนในสถานะนี้ แต่ต้องเข้าใจว่ากลไกเตือนตรวจเพียงตำแหน่งของลูกตุ้ม ไม่ได้ตรวจว่าเส้นถูกต้องจริงหรือไม่ หากจุดหมุนสึกหรือชุดปริซึมเคลื่อน เครื่องจะยังแสดงสถานะปกติทั้งที่เส้นเพี้ยนไปแล้ว
Procedure — เมื่อพบสัญญาณเตือน ให้ปรับขาตั้งหรือรองพื้นให้เครื่องเข้าใกล้แนวราบก่อน แล้วรอให้ระบบเข้าที่ใหม่ ไม่ควรใช้วิธีดันหรือเคาะเครื่องให้เส้นหยุดกะพริบ
ข้อควรระวัง — โหมดเอียงหรือโหมดสร้างความลาด (Tilt / Slope Mode) ทำงานโดยล็อกลูกตุ้มเพื่อยิงเส้นตามความชันที่ต้องการ ซึ่งจะปิดการเตือนนอกช่วงทั้งหมด หากลืมปลดโหมดนี้ก่อนงานถัดไป เส้นที่ได้จะไม่ใช่แนวระดับแม้เครื่องจะไม่เตือนใด ๆ
5. ตรวจความเที่ยงด้วย Flip Test ก่อนเชื่อเส้นเลเซอร์
Procedure — ตั้งเครื่องกึ่งกลางระหว่างผนังสองด้านที่ห่างกันประมาณ 10 เมตร ทำเครื่องหมายเส้นระดับบนผนัง A เป็นจุด a1 และบนผนัง B เป็นจุด b1 จากนั้นย้ายเครื่องไปตั้งใกล้ผนัง A ที่ระยะประมาณ 0.5 เมตร ปรับความสูงจนเส้นทับจุด a1 พอดี แล้วอ่านตำแหน่งเส้นบนผนัง B เทียบกับจุด b1 ผลต่างที่วัดได้คือค่าคลาดเคลื่อนรวมของแนวระดับที่ระยะทดสอบ สุดท้ายหมุนเครื่อง 180 องศาแล้วทำซ้ำเพื่อตรวจแกนอีกด้าน
Tolerance — ผลต่างที่ยอมรับได้ควรอยู่ภายในค่าสเปกที่ผู้ผลิตประกาศคูณด้วยระยะทดสอบ เช่น เครื่องสเปก ±0.3 มิลลิเมตรต่อเมตร ที่ระยะ 10 เมตร ผลต่างไม่ควรเกิน ±3 มิลลิเมตร หากเกินให้ถือว่าเครื่องหลุดสเปกและต้องส่งปรับแก้
หมายเหตุเชิงมาตรฐาน — แนวคิดของ Flip Test คือการทดสอบภาคสนามในตระกูลเดียวกับ Two-Peg Test ที่กำหนดวิธีไว้ในมาตรฐาน ISO 17123-2 สำหรับกล้องระดับ และ ISO 17123-3 สำหรับกล้องวัดมุม นั่นคือใช้การสลับตำแหน่งเครื่องเพื่อกำจัดอิทธิพลของความคลาดเคลื่อนเชิงระบบออกจากผลการวัด อย่างไรก็ตามการทดสอบภาคสนามให้ผลเป็นเพียงผ่านหรือไม่ผ่านเท่านั้น ไม่ได้ให้ค่าความไม่แน่นอนของการวัด (Measurement Uncertainty) ที่สืบย้อนได้ตามระบบมาตรวิทยา ซึ่งต้องอาศัยห้องปฏิบัติการที่ดำเนินงานตาม ISO/IEC 17025