กรณีศึกษา Horizontal Collimation Error ของกล้องวัดมุมในงานวางผัง
อัปเดตล่าสุด: 2026-10-10 · 46 ผู้เข้าชม
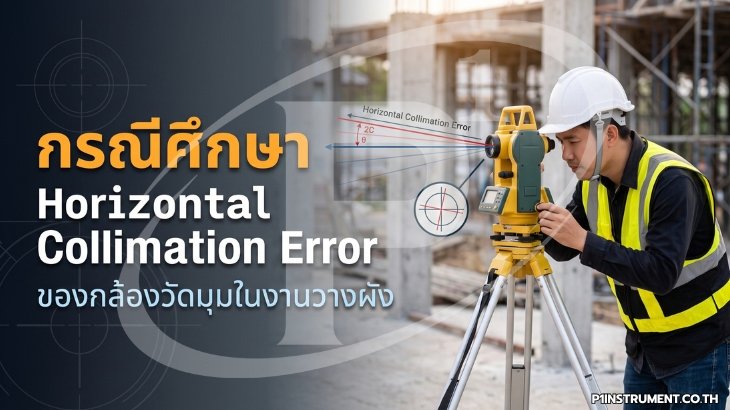
Horizontal Collimation Error หรือความคลาดเคลื่อนที่แนวเล็งไม่ตั้งฉากกับแกนราบของกล้องวัดมุม (Theodolite) เป็นปัญหาที่มองไม่เห็นจากหน้าจอ ตัวเลขมุมยังแสดงผลนิ่งตามปกติ แต่เมื่อนำกล้องไปต่อแนวยาวด้วยการวัดหน้าเดียว ความคลาดเคลื่อนจะสะสมตามระยะจนกลายเป็นงานผิดแบบ และมักถูกพบหลังจากตั้งแบบหล่อหรือตอกเข็มไปแล้ว ซึ่งแก้ไขยากและมีค่าใช้จ่ายสูง บทความนี้อธิบายผ่านกรณีตัวอย่างที่พบได้บ่อยในงานวางผังอาคาร ตั้งแต่อาการที่หน้างาน วิธีตรวจหาสาเหตุ การคำนวณผลกระทบ จนถึงการแก้ไขและบทเรียนที่นำไปใช้ได้
1. ลักษณะงานและอาการที่พบ
ข้อมูลงาน: กรณีตัวอย่างนี้เป็นงานวางแนวกริดเสาของอาคารพาณิชย์ความยาวราว 60 ม. ทีมสำรวจใช้กล้องวัดมุมดิจิทัลความละเอียด 5″ ตั้งกล้องที่หมุดต้นแนว เล็งหมุดอ้างอิงด้านหลัง แล้วตีลำกล้องกลับ (Plunge) เพื่อต่อแนวไปด้านหน้าแบบหน้าเดียว จากนั้นวางหมุดเสาตามระยะทุกช่วง
อาการ: เมื่อทีมตรวจสอบของผู้ควบคุมงานวัดตรวจด้วยกล้อง Total Station จากหมุดควบคุมอีกชุดหนึ่ง พบว่าหมุดเสาเยื้องออกจากแนวที่ออกแบบเพิ่มขึ้นเรื่อย ๆ ตามระยะ ช่วงต้นแนวแทบไม่คลาด แต่ปลายแนวที่ระยะ 60 ม. เยื้องราว 11–12 มม. ทั้งที่ระยะตามแนวถูกต้อง
ข้อสังเกต: ความคลาดเคลื่อนที่โตขึ้นตามระยะในทิศตั้งฉากกับแนว เป็นลักษณะเฉพาะของความคลาดเคลื่อนเชิงมุม ไม่ใช่การวางหมุดผิดตำแหน่งแบบสุ่ม ถ้าเป็นความผิดพลาดจากการวางหมุดหรือการอ่านระยะ ค่าเยื้องจะกระจายไม่เป็นระบบ บางจุดซ้าย บางจุดขวา แต่ในกรณีนี้หมุดทุกจุดเยื้องไปทางเดียวกันและเพิ่มขึ้นตามระยะอย่างสม่ำเสมอ ซึ่งชี้ไปที่แนวเล็งของกล้องโดยตรง
2. การตรวจหาสาเหตุ
Procedure: ทีมตรวจตัดสาเหตุทีละข้อ เริ่มจากการตั้งศูนย์กล้องบนหมุดต้นแนวด้วย Optical Plummet ซึ่งคลาดไม่ถึง 1 มม. ต่อมาตรวจขาตั้งว่าไม่ทรุด แล้วจึงทดสอบตัวกล้องด้วยการวัดสองหน้า เล็งเป้าที่อยู่ใกล้แนวราบระยะราว 80 ม. อ่านมุมราบหน้าซ้ายและหน้าขวา แล้วคำนวณค่า Collimation Error จาก
c = [HL − (HR ± 180°)] / 2
ผลที่ได้คือ HL − (HR − 180°) = +40″ ทำซ้ำสามครั้งได้ค่าใกล้เคียงกัน จึงได้ c ≈ +20″ ซึ่งมากกว่าความละเอียด 5″ ของกล้องถึงสี่เท่า สอบถามภายหลังพบว่ากล้องเคยล้มพร้อมขาตั้งเมื่อหลายสัปดาห์ก่อน แต่ไม่มีใครตรวจหลังเหตุการณ์
ข้อควรระวัง: ระหว่างทดสอบควรตรวจ Vertical Index Error และ Trunnion Axis Tilt ไปพร้อมกัน เพราะแรงกระแทกที่ทำให้ Collimation เพี้ยนมักกระทบแกนอื่นด้วย ในกรณีนี้ค่า Vertical Index ยังอยู่ในเกณฑ์ แต่ถ้าละเลยการตรวจ อาจพบปัญหาภายหลังเมื่อนำกล้องไปถ่ายแนวดิ่งขึ้นอาคาร ซึ่งผลของ Trunnion Axis Tilt จะเพิ่มขึ้นตามมุมเงย
3. คำนวณผลกระทบต่อการต่อแนว
ทฤษฎี: เมื่อเล็งหลังแล้วตีลำกล้องกลับเพื่อต่อแนวด้วยหน้าเดียว แนวที่ต่อออกไปจะเบี่ยงจากแนวตรงเป็นมุมราว 2c เพราะความคลาดเคลื่อนเกิดทั้งตอนเล็งหลังและตอนเล็งหน้าในทิศทางตรงข้ามกัน ระยะเยื้องทางข้างที่ระยะ D คำนวณได้จาก
e = D × tan(2c)
เมื่อ c = 20″ มุม 2c = 40″ หรือราว 1.94 × 10⁻⁴ เรเดียน ผลที่ระยะต่าง ๆ เป็นดังนี้
| ระยะจากกล้อง (ม.) | ระยะเยื้องที่คำนวณได้ (มม.) |
|---|---|
| 20 | ราว 3.9 |
| 40 | ราว 7.8 |
| 60 | ราว 11.6 |
ค่าคำนวณสอดคล้องกับที่วัดได้จริงในหน้างาน ยืนยันว่าสาเหตุหลักคือ Collimation Error ของกล้อง ไม่ใช่ความผิดพลาดของผู้วางหมุด ถ้าแนวเดียวกันนี้ต่อยาวถึง 120 ม. ค่าเยื้องจะเพิ่มเป็นราว 23 มม. ซึ่งเกินเกณฑ์ยอมรับของงานโครงสร้างทั่วไปอย่างชัดเจน ตัวเลขนี้แสดงว่าความคลาดเคลื่อนเพียง 20″ ที่ดูเล็กบนหน้าจอกล้อง มีผลจริงต่อชิ้นงานมากเพียงใด
4. การแก้ไขและวิธีทำงานที่ถูกต้อง
แก้งานที่วางไปแล้ว: ทีมวางแนวใหม่ด้วยวิธีตีกล้องสองหน้า (Double Centering) คือ ต่อแนวหน้าซ้ายแล้วปักจุดหนึ่ง ต่อแนวหน้าขวาแล้วปักอีกจุดหนึ่ง จุดกึ่งกลางของสองจุดคือแนวที่ถูกต้อง เพราะความคลาดเคลื่อนของสองหน้ามีขนาดเท่ากันแต่ทิศตรงข้าม ระยะห่างระหว่างสองจุดยังใช้ตรวจขนาดของ c ได้อีกทางด้วย ในกรณีนี้ที่ระยะ 60 ม. จุดจากหน้าซ้ายและหน้าขวาห่างกันราว 23 มม. ครึ่งหนึ่งของระยะนี้คือค่าเยื้องของแต่ละหน้า ซึ่งตรงกับค่าที่คำนวณได้จากสูตร
แก้ที่ตัวกล้อง: ส่งกล้องตรวจและปรับแก้ Collimation, Trunnion Axis และ Vertical Index หลังปรับแก้ ทดสอบซ้ำด้วยขั้นตอนตามแนวทาง ISO 17123-3 ได้ค่า c อยู่ในระดับไม่กี่ฟิลิปดา สอดคล้องกับความละเอียดของรุ่น
ข้อควรระวัง: กล้องดิจิทัลหลายรุ่นมีฟังก์ชันแก้ค่า c ด้วยซอฟต์แวร์ ซึ่งช่วยได้ในงานหน้าเดียว แต่ค่าที่เก็บไว้ใช้ได้เฉพาะเมื่อกล้องไม่ได้รับแรงกระแทกหลังจากหาค่า กล้องที่ล้มหรือตกต้องตรวจใหม่ทุกครั้ง
5. บทเรียนจากกรณีนี้
ประการแรก งานต่อแนวยาวควรใช้ Double Centering เสมอ แม้กล้องจะเพิ่งสอบเทียบมา ประการที่สอง ควรทำการตรวจสองหน้าอย่างย่อทุกเช้าและบันทึกค่า 2C ไว้ ถ้าค่าเปลี่ยนไปจากวันก่อนมาก แสดงว่ากล้องได้รับแรงกระทบ ประการที่สาม ทุกครั้งที่กล้องล้มหรือตก ต้องแจ้งและตรวจก่อนใช้งานต่อ การตรวจใช้เวลาเพียงไม่กี่นาที แต่ช่วยป้องกันการรื้อแบบหล่อและแก้ฐานรากที่มีค่าใช้จ่ายสูงกว่ามาก ประการสุดท้าย ควรมีหมุดตรวจสอบอิสระที่ปลายแนวทุกครั้ง เพื่อให้ความคลาดเคลื่อนเชิงระบบถูกพบตั้งแต่วันแรก ไม่ใช่หลังเทคอนกรีตไปแล้ว