วิวัฒนาการ กล้องTotal Station
อัปเดตล่าสุด: 2024-11-20 · 875 ผู้เข้าชม
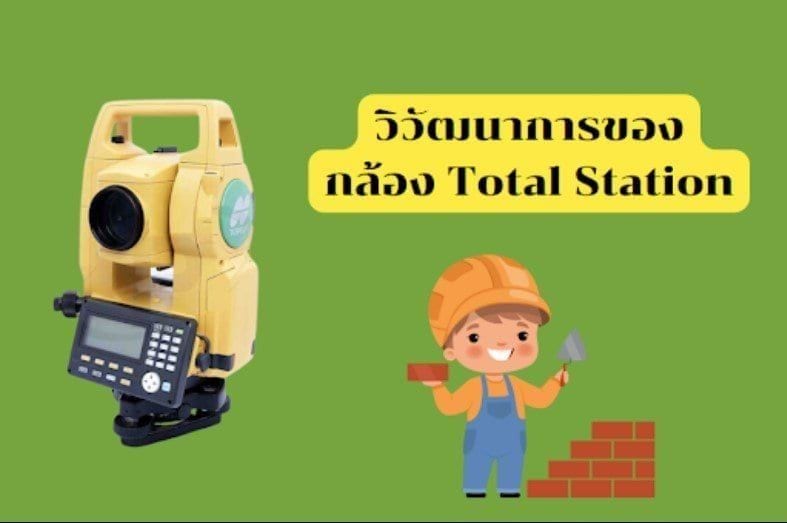
กล้อง Total Station ถือเป็นหนึ่งในอุปกรณ์สำรวจที่มีความสำคัญอย่างมากในงานก่อสร้างและการสำรวจแผนที่ วิวัฒนาการของกล้องนี้เกิดจากการพัฒนาด้านเทคโนโลยีในหลายด้าน เพื่อเพิ่มความแม่นยำ ความสะดวก และความสามารถในการใช้งาน โดย
1. ยุคกล้องวัดมุมแบบแมคคานิก
จุดเริ่มต้นของกล้อง Total Station มาจากกล้องวัดมุมหรือ Theodolite ซึ่งเป็นเครื่องมือที่ใช้สำหรับการวัดมุมแนวราบและมุมดิ่งกล้องในยุคแรกเป็นแบบแมคคานิกทั้งหมด ต้องปรับแต่งและอ่านค่าด้วยตนเองโดยใช้วงแหวนองศาแบบแก้วหรือโลหะการทำงานยังคงต้องอาศัยทักษะของผู้สำรวจเป็นอย่างมาก เนื่องจากไม่มีระบบคำนวณค่าระยะทางในตัว
2. กล้อง Total Station รุ่นแรก
ในช่วงปี 1960-1970 มีการพัฒนาให้กล้อง Total Station สามารถรวมฟังก์ชันการวัดระยะทางด้วย EDM เข้าไปในตัวเครื่องกล้องในยุคนี้ใช้แสงอินฟราเรดหรือไมโครเวฟสะท้อนผ่าน เป้าปริซึม ในการคำนวณระยะทางการรวมเทคโนโลยีวัดระยะทางและการวัดมุมในอุปกรณ์เดียว ช่วยลดขั้นตอนการทำงานและความผิดพลาดในการคำนวณ
3. Total Station แบบดิจิทัล
ในช่วงทศวรรษ 1980 กล้องเริ่มเปลี่ยนจากระบบแมคคานิกเป็นระบบดิจิทัล โดยมีการเพิ่ม จอแสดงผลLCD เพื่อแสดงค่ามุมและระยะทางมีฟังก์ชันการบันทึกข้อมูล และสามารถถ่ายโอนข้อมูลไปยังคอมพิวเตอร์เพื่อการประมวลผลเพิ่มเติมได้ซอฟต์แวร์ในตัวเครื่องช่วยคำนวณค่าพิกัดและการวางตำแหน่งได้ทันที
4. Total Station ระบบไร้ปริซึม
กล้อง Total Station พัฒนาขึ้นอีกขั้นด้วยการวัดระยะทางโดยไม่ต้องใช้เป้าปริซึม ซึ่งใช้เลเซอร์ในการวัดระยะทางโดยตรงไปยังเป้าหมายเหมาะสำหรับพื้นที่ที่ไม่สะดวกในการติดตั้งเป้าปริซึม เช่น พื้นที่อันตรายหรือบริเวณที่มีสิ่งกีดขวาง
5. Robotic Total Station
ในช่วงปลายทศวรรษ 1990 มีการพัฒนา Robotic Total Station ซึ่งสามารถควบคุมกล้องจากระยะไกลผ่านรีโมทหรือคอมพิวเตอร์กล้องสามารถติดตามเป้าหมาย และหมุนกล้องอัตโนมัติเพื่อปรับตำแหน่งตามการเคลื่อนที่ของผู้ใช้งานช่วยลดความต้องการผู้ช่วยในทีมสำรวจ
6. Total Station ระบบ GNSS และ Smart Station
ในปัจจุบันกล้อง Total Station ได้รับการพัฒนาจนสามารถเชื่อมต่อกับระบบ GNSS เพื่อเพิ่มความแม่นยำในการหาตำแหน่งพิกัดSmart Total Station สามารถส่งข้อมูลแบบเรียลไทม์ไปยังซอฟต์แวร์หรือระบบคลาวด์ และมีฟังก์ชันในการวิเคราะห์ข้อมูลในตัวเครื่องเทคโนโลยี AI และ Machine Learning ถูกนำมาใช้ในบางรุ่น เพื่อเพิ่มประสิทธิภาพในการคำนวณและลดข้อผิดพลาดจากการใช้งาน
วิวัฒนาการของกล้อง Total Station เกิดขึ้นจากความต้องการเพิ่มความแม่นยำ ความสะดวก และประสิทธิภาพในการทำงาน โดยการนำเทคโนโลยีใหม่ ๆ เช่น ระบบดิจิทัล เลเซอร์ GNSS และ AI มาใช้ ทำให้กล้อง Total Station กลายเป็นเครื่องมือสำรวจที่สำคัญและได้รับความนิยมในหลากหลายอุตสาหกรรม เช่น การก่อสร้าง การสำรวจแผนที่ งานเหมืองแร่ และงานโครงสร้างพื้นฐาน